
¿Cuántas horas se van en llevar carga de un punto a otro?
Más de las que figuran en cualquier tablero.
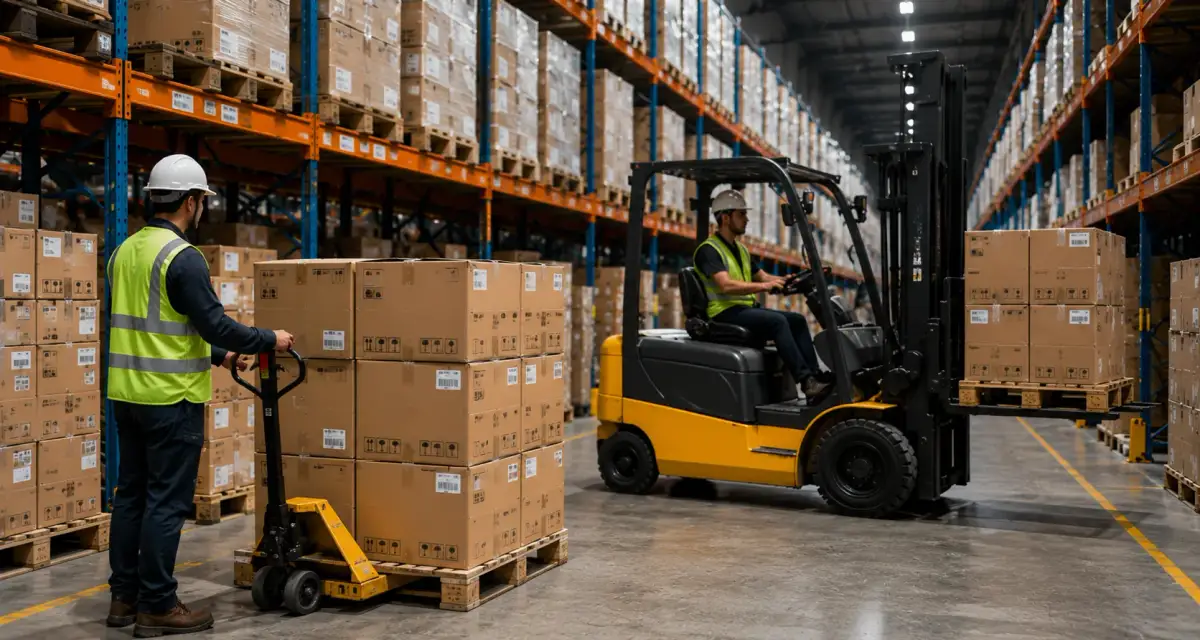
El traslado no transforma ni prepara nada: solo cambia la carga de lugar, y lo hace una persona que después vuelve vacía.
Qué es
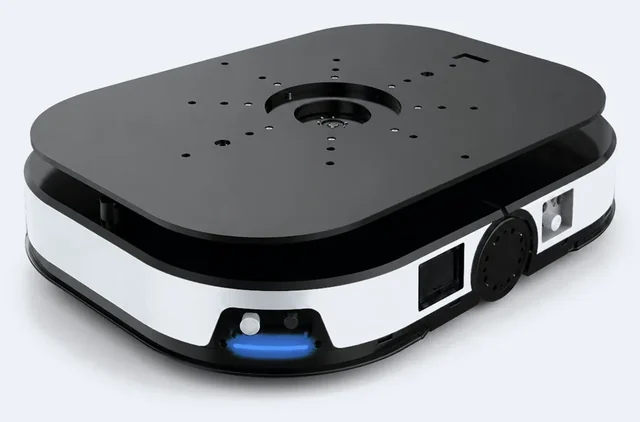
El AGV (vehículo de guiado automático) sigue un camino fijo: una banda magnética, un riel o reflectores láser. Es previsible y el más económico por unidad, pero cambiar el recorrido es obra.
Seguir leyendo
El AMR (robot móvil autónomo) arma su propio mapa, esquiva obstáculos y recalcula la ruta; cuesta más, y el recorrido se cambia por software.
En la práctica
Llevar carga entre puntos distantes del almacén, depósito o bodega es la tarea que menos valor agrega y más horas consume. Los vehículos autónomos hacen ese recorrido solos.
Seguir leyendo
Hay dos familias: el que sigue un camino fijo y el que navega por sus propios medios, y cuál corresponde depende de cuánto cambia su operación.
¿Qué es un AGV y qué es un AMR?
AGV: el camino se marca una vez
El vehículo de guiado automático se mueve sobre una referencia física puesta en el edificio. Puede ser una banda magnética adherida al piso, un cable embebido, un riel, o un láser que gira y toma posición contra reflectores montados en columnas y paredes.
Seguir leyendo
El vehículo sigue esa referencia y hace siempre el mismo recorrido, con las mismas paradas. Esa rigidez es su virtud: el comportamiento es previsible, la puesta a punto es sencilla de auditar y el costo por unidad es más bajo que el de un vehículo autónomo. Donde el recorrido está definido hace años y no se toca —de la salida de la línea de producción a la zona de despacho, del muelle a la playa de recepción— hace ese trabajo todos los días sin sorpresas. El límite aparece cuando el recorrido cambia: mover la traza significa levantar la banda o reubicar reflectores y volver a calibrar. Es una intervención de obra, con el depósito afectado, no una configuración de software.
AMR: el recorrido se cambia por software
El robot móvil autónomo no necesita una marca en el piso. Recorre el depósito una primera vez, arma un mapa con sus sensores y después se ubica en ese mapa comparando lo que ve con lo que tiene guardado.
Seguir leyendo
Con eso va de un punto a otro por la ruta que le convenga, frena si aparece una persona, rodea un pallet mal apoyado y retoma. Cuando cambia el layout se actualiza el mapa y listo: la traza nueva es una configuración, no una obra. El costo por unidad es más alto que el de un vehículo de camino fijo, y esa diferencia se paga sola en depósitos donde el layout se mueve, donde hay obra en curso o donde el vehículo tiene que convivir con gente y autoelevadores en el mismo pasillo. También conviene cuando el proyecto arranca chico y va a crecer, porque sumar unidades no obliga a rehacer la infraestructura del piso. A cambio exige más del ambiente: iluminación, referencias estables y un piso que se mantenga en condiciones.
Qué hace falta del lado del depósito
Un vehículo autónomo no se enchufa y anda. Primero, el piso: juntas, desniveles, roturas y rampas condicionan la velocidad y hasta la viabilidad del proyecto, así que la planitud y la carga admisible se verifican en sitio durante el relevamiento.
Seguir leyendo
Segundo, la señalización y el orden: zonas de paso libres, cruces marcados, puntos de carga y descarga definidos, y una regla clara sobre dónde se estiba y dónde no, porque un pallet apoyado en el lugar equivocado es, para el vehículo, una pared. Tercero, la conectividad: la red inalámbrica tiene que cubrir todo el recorrido, sin puntos ciegos. Y cuarto, el software. Si hay un solo vehículo alcanza con una lógica simple de tareas; si son varios, alguien tiene que decidir quién pasa primero en un cruce, quién carga batería y en qué momento, y cómo se reparten las órdenes. Eso es un gestor de tráfico, integrado con su sistema de gestión de depósito (WMS, del inglés warehouse management system).
Cuándo conviene cada uno
La pregunta útil no es cuál es mejor, sino cuánto se mueve su depósito. Si los recorridos son estables y repetitivos, si las paradas son siempre las mismas y el layout no cambió en años, el vehículo de camino fijo hace ese trabajo con menos inversión por unidad y con menos cosas que puedan salir mal.
Seguir leyendo
Si el layout se acomoda por temporada, si hay obra en curso, si los pasillos se comparten con gente y autoelevadores, o si el proyecto va a crecer en etapas, corresponde el robot móvil autónomo, porque cada cambio se resuelve por software. Hay un tercer escenario, bastante frecuente: la convivencia de los dos. El tramo troncal, largo y siempre igual, con vehículos de camino fijo; los tramos variables, con vehículos autónomos. La decisión sale de mapear los movimientos reales de un mes: origen, destino, frecuencia, horario y unidad de carga. Ese mapa se hace en el relevamiento y es lo que después ordena la inversión.
Autoelevadores autónomos: el AGV que levanta el pallet
Dentro de los vehículos de guiado automático hay una familia que conviene nombrar aparte, porque es la que más se busca: el autoelevador autónomo, también llamado AGV autónomo o AGV de horquillas.
Es un equipo de elevación con horquillas que toma el pallet, lo traslada y lo deja en el piso, sobre un transportador o en un nivel de estantería, sin conductor a bordo. Conviene cuando el traslado de pallets entre puntos fijos —recepción, almacenamiento, línea de producción y despacho— ocupa equipos y operarios todo el turno, y cuando esos recorridos se repiten día tras día. Antes de elegirlo se verifica lo mismo que para cualquier vehículo autónomo: el estado del piso, el ancho de los pasillos, la convivencia con personas y con equipos conducidos, y cómo recibe las órdenes del software de gestión.
Seguir leyendo
La altura a la que deja la carga y el peso que levanta los define el equipo que se elija, y se confirman en el relevamiento.
¿Qué define si conviene un vehículo autónomo, y cuál?
No publicamos tablas de especificaciones modelo por modelo: la ficha detallada se entrega con el diagnóstico, dimensionada sobre su operación. Estos son los criterios con los que se elige.
Distancia y repetitividad del recorrido
Un vehículo se justifica cuando el traslado es largo y se repite muchas veces por turno. Los tramos cortos, que el operario hace de paso mientras completa otra tarea, casi nunca devuelven la inversión.
Estabilidad del layout
Si el recorrido no cambia hace años, el camino fijo alcanza y cuesta menos por unidad. Si el depósito se reacomoda por temporada, por obra o por crecimiento, conviene un vehículo que cambie de ruta por software.
Volumen de movimientos por turno
Define cuántas unidades hacen falta y si el proyecto cierra. Se cuenta sobre movimientos reales, no sobre el promedio que alguien recuerda en la reunión: origen, destino, horario y frecuencia de cada traslado.
Convivencia con personas y autoelevadores
Un pasillo compartido exige un vehículo que frene, esquive y retome. Si el tránsito es denso durante todo el turno, hay que revisar el layout antes que el vehículo, porque ninguna tecnología arregla un cuello de botella de circulación.
Piso, red y software de coordinación
Juntas, desniveles y rampas condicionan la velocidad; la red inalámbrica tiene que cubrir todo el recorrido; y con más de un vehículo hace falta un gestor de tráfico integrado con su sistema de gestión. Todo eso se verifica en el relevamiento.
¿Cuándo no conviene un vehículo autónomo?
Con distancias cortas, no hay caso: si el traslado es un tramo que el operario hace de paso, el vehículo solo agrega una espera.
Tampoco con pocos movimientos por turno, porque el equipo queda parado. Y en pasillos con tránsito muy denso de personas y autoelevadores, el vehículo frena más de lo que avanza: eso se resuelve con layout, no con robots.
Preguntas frecuentes
¿No encuentra su pregunta?Respondemos en 24 h hábiles.
Cuéntenos su caso01¿Qué es un AGV?
Es la sigla en inglés de vehículo de guiado automático (automated guided vehicle): un vehículo sin conductor que traslada carga siguiendo un camino fijo, marcado con cinta magnética, códigos en el piso o reflectores láser. Es predecible y conviene en recorridos que no cambian.
02¿Qué es un robot móvil autónomo o AMR?
Es un vehículo sin conductor que arma su propio mapa del almacén, esquiva obstáculos y recalcula la ruta por software. Se lo llama AMR por su sigla en inglés (autonomous mobile robot). Conviene cuando los recorridos cambian o el espacio se comparte con personas.
03¿Cuál es la diferencia real entre un AGV y un AMR?
El vehículo de guiado automático (AGV) sigue un camino fijo marcado en el piso o en el edificio: cuesta menos por unidad y es muy previsible, pero cambiar el recorrido es obra. El robot móvil autónomo (AMR) navega por sus propios medios, esquiva obstáculos y recalcula la ruta; cuesta más por unidad y el recorrido se cambia por software.
04¿Pueden circular en un pasillo con gente y autoelevadores?
Sí, y es justamente el escenario donde conviene un vehículo autónomo antes que uno de camino fijo, porque frena, esquiva y retoma. Ahora bien, si el tránsito es denso durante todo el turno, el vehículo pasa más tiempo frenando que moviéndose, y ahí el problema real es de layout y de horarios de circulación.
05¿Sirve si mi layout cambia todos los meses?
Ese es el caso del robot móvil autónomo. Actualiza el mapa y la traza nueva queda operativa sin tocar el piso. Con un vehículo de camino fijo, en cambio, cada cambio implica levantar la banda magnética o reubicar los reflectores y volver a calibrar el sistema, con el depósito afectado mientras dura la intervención.
06¿En cuánto tiempo se recupera la inversión?
Como referencia orientativa, en los proyectos de automatización trabajamos con un repago de 18 a 36 meses, y el número real depende de los movimientos, de los turnos y del costo laboral de cada operación. El plazo de instalación es de 3 a 4 meses desde la orden de compra. La cuenta se cierra con el relevamiento, no antes.
Otros sistemas
Para seguir leyendo
Mapear los movimientos antesde comprar el vehículo
El relevamiento cuenta los traslados reales de un mes, mide el piso y la red, y define si corresponde un vehículo de camino fijo, uno autónomo o un cambio de layout. Con eso le entregamos el diagnóstico y la cotización.